 sẽ nói


Bộ giảm tốc hành tinh và xích đạo: Sự khác biệt chính về khả năng chịu tải và độ chính xác
Một kỹ sư tự động hóa đang xác định kích thước bảng chỉ số quay cho dây chuyền lắp ráp pin phải đối mặt với một lựa chọn quen thuộc: cả bảng dữ liệu bộ giảm tốc hành tinh và bộ giảm tốc cycloidal đều liệt kê độ chính xác 10 arcmin và mô-men xoắn tương tự, tuy nhiên bộ phận cycloidal chịu được sốc tức thời 500% trong khi bộ giảm tốc hành tinh chỉ xác định 250%. Hành tinh này cũng chạy hiệu quả hơn khoảng 5% và chi phí thấp hơn một phần ba. Sự tương phản đó là câu chuyện thực sự về hành tinh và bộ giảm tốc cycloidal.
Bộ giảm tốc hành tinh truyền mô-men xoắn thông qua một số bánh răng hành tinh ăn khớp với bánh răng mặt trời trung tâm và bánh răng cố định cùng một lúc. Bộ giảm tốc cycloidal sử dụng một cam lệch tâm trên trục đầu vào để lăn một đĩa thùy vào một vòng các chốt hình trụ. Sự khác biệt về cấu trúc duy nhất này thúc đẩy mọi khoảng cách về hiệu suất giữa hai loại.
Bộ giảm tốc hành tinh và xích đạo khác nhau như thế nào ở cấp độ cấu trúc
Bộ giảm tốc hành tinh truyền mô-men xoắn qua ba đến sáu bánh răng hành tinh với nhiều răng ăn khớp tại mọi thời điểm; bộ giảm tốc cycloidal ép một đĩa lệch tâm vào một vòng chốt con lăn, do đó đường dẫn tải xác định công suất thực và độ chính xác của từng loại.
Một giai đoạn hành tinh bốn hành tinh giữ 8 đến 12 cặp răng ăn khớp giữa mặt trời, các hành tinh và bánh răng vành, giữ cho ứng suất uốn ở mỗi răng ở mức thấp. Giai đoạn cycloidal mang tải trọng của nó qua 30% đến 50% các chân của nó, nhưng mỗi tiếp điểm là một bề mặt lăn rộng giúp chuyển đổi chấn động thành nén.
Đường tải hành tinh
- 3 đến 6 bánh răng hành tinh chia sẻ mô-men xoắn
- 8 đến 12 tiếp xúc răng đồng thời
- Lưới không liên quan, tổn thất trượt thấp
- Nhỏ gọn theo từng giai đoạn
Đường tải Cycloidal
- 1 hoặc 2 đĩa lệch tâm
- 30 đến 50% chân mang tải
- Tiếp điểm thùy lăn trên chốt
- Tỷ lệ một giai đoạn lên tới 180: 1
| tính năng | hành tinh | Cycloidal |
| Yếu tố chia sẻ mô-men xoắn | 3 đến 6 bánh răng hành tinh | 1 đến 2 đĩa thùy |
| Các điểm liên lạc đang hoạt động | 8 đến 12 cặp răng | 30 đến 50% số chân |
| Loại liên hệ | Lưới răng liên quan | Thùy lăn trên pin |
| Nguồn phản ứng dữ dội | Làm sạch răng | Tải trước lệch tâm |
Khả năng chịu tải: Hành tinh và Cycloidal dưới mô-men xoắn liên tục và sốc
Đối với mô-men xoắn liên tục ở tốc độ định mức, bộ giảm tốc hành tinh mang nhiều tải hơn trên một đơn vị thể tích; đối với cú sốc nhất thời, bộ giảm tốc cycloidal hấp thụ mô-men xoắn cực đại nhiều hơn gấp đôi của một đơn vị hành tinh có khung tương đương.
Khả năng chịu tải liên tục là một vấn đề về nhiệt và mỏi. Nhiều cặp răng giữ cho ứng suất tiếp xúc ở mức thấp và khả năng sinh nhiệt ở mức khiêm tốn, đặc biệt là với các răng xoắn ốc, giúp nâng cao tỷ lệ tiếp xúc và phân bổ tải trọng lên diện tích sườn lớn hơn. Nhà sản xuất hộp số có trụ sở tại Trung Quốc Chiết Giang Beitto Transmission Technology Co., Ltd. (BEITTO) ghi lại cách hộp số hành tinh có thể nâng cao khả năng chịu tải của thiết bị và áp dụng cơ chế này trong dòng sản phẩm hộp giảm tốc hành tinh xoắn ốc AHL dành cho các máy tự động hoạt động liên tục.
 Bộ giảm tốc hành tinh xoắn ốc BEITTO AHL cho động cơ servo Hộp số hành tinh này sử dụng bánh răng xoắn ốc giúp vận hành êm ái, êm ái và mật độ mô-men xoắn cao. Nó phù hợp với các máy tự động hoạt động liên tục, thỉnh thoảng phải đối mặt với tải trọng va đập, trong đó thiết kế tiếp xúc lăn của nó mang lại khả năng chịu xung lớn hơn so với các răng bánh răng thông thường. Xem sản phẩm →
Khả năng tải sốc tuân theo một quy tắc khác. Bộ giảm tốc hành tinh được định mức ở 200 Nm liên tục có thể tồn tại ở mức tăng đột biến 400 đến 600 Nm trong một số chu kỳ giới hạn trước khi xuất hiện rỗ hoặc gãy răng. Bộ giảm tốc cycloidal trong cùng một khung có thể hấp thụ tới 500% mô-men xoắn định mức trong các xung đột nhất thời vì các thùy đĩa nén khi tiếp xúc lăn thay vì uốn cong các răng bánh răng.
| Tiêu chí | hành tinh | Cycloidal |
| Mật độ mô-men xoắn liên tục | Cao | Trung bình |
| Khả năng chịu sốc nhất thời | 200 đến 300% đánh giá | Lên đến 500% đánh giá |
| Chế độ lỗi chính | Rỗ răng hoặc mệt mỏi | Pin hoặc cam dăm |
| Loại nhiệm vụ tốt nhất | Nhiệm vụ servo liên tục | Tác động nặng nề, tốc độ thấp |
Độ chính xác: So sánh phản ứng dữ dội, độ cứng và độ lặp lại
Các bộ giảm tốc hành tinh cấp chính xác giữ phản ứng ngược từ 1 đến 3 arcmin với khả năng định vị hai chiều có thể lặp lại, trong khi các bộ giảm tốc cycloidal đạt tới 1 arcmin hoặc ít hơn thông qua tải trước lệch tâm; dưới mô-men xoắn gia công thực, thước đo độ chính xác quyết định thường là độ cứng xoắn, trong đó các đơn vị cycloidal có xu hướng vượt trội.
Phản ứng ngược là hành trình góc bị mất khi đổi hướng. Nó kiểm soát độ chính xác của đường viền và định vị hai chiều, nhưng nó không nói lên toàn bộ câu chuyện: hai bộ giảm tốc có khe hở giống hệt nhau có thể di chuyển khác nhau khi chịu tải nếu độ cứng xoắn của chúng khác nhau. Độ cứng chống lại sự co giãn đàn hồi và sự co giật xuất hiện dưới dạng lỗi vị trí trong quá trình tăng tốc và thay đổi hướng.
Phản ứng ngược hành tinh xuất phát từ độ hở của răng, chất lượng mài, hoạt động của ổ trục và kiểm soát lắp ráp. Các nhà sản xuất chính xác đặt ra phản ứng dữ dội cuối cùng trên dây chuyền lắp ráp. BEITTO ghi lại bước này trong hướng dẫn độ chính xác lắp ráp và kiểm soát khe hở chính xác trong bộ giảm tốc hành tinh , trong đó các bộ hành tinh phù hợp và các vòng bi được tải sẵn sẽ giảm khe hở tích lũy xuống còn vài phút cung.
Bộ giảm tốc cycloidal loại bỏ khoảng cách răng truyền thống. Cam lệch tâm liên tục tải trước đĩa vào các chốt, do đó không có khe hở tự do nào tồn tại ở trạng thái dừng. Khi các bề mặt bị mài mòn, cơ chế này vẫn giữ được phần lớn độ cứng của nó, đó là lý do tại sao các bộ giảm tốc cycloidal và RV được ưa chuộng hơn trong các khớp robot chạy hàng triệu chu kỳ mà không cần điều chỉnh phản ứng ngược.
| Số liệu | hành tinh | Cycloidal |
| Phản ứng tiêu chuẩn | 3 đến 10 phút cung | 1 đến 3 phút cung |
| Phản ứng dữ dội cấp độ chính xác | 1 đến 3 phút cung | Dưới 1 phút cung |
| Độ cứng xoắn | Cao | Rất cao |
| Phản ứng dữ dội trôi dạt với sự mài mòn | Trung bình increase | Thấp, tự bù một phần |
Hiệu quả, quy mô và chi phí: Sự đánh đổi mà không có bảng dữ liệu nào hiển thị
Bộ giảm tốc hành tinh thường hiệu quả hơn 3 đến 7 điểm phần trăm so với bộ giảm tốc cycloidal ở cùng tỷ lệ và khoảng cách sẽ mở rộng khi tỷ lệ tăng, nghĩa là nhiệt độ thấp hơn, động cơ servo nhỏ hơn và hóa đơn năng lượng trọn đời thấp hơn.
Bộ giảm tốc hành tinh hai giai đoạn ở tỷ lệ 40: 1 thường duy trì hiệu suất ở mức hoặc trên 94%. Một bộ giảm tốc cycloidal ở cùng một tỷ lệ trên thực tế là khoảng 88 đến 90%, do cơ cấu lệch tâm liên tục cắt chất bôi trơn. Ở tỷ lệ 100:1, các đơn vị hành tinh chính xác vẫn giữ khoảng 88 đến 91%, trong khi các đơn vị xích đạo thường rơi vào khoảng thấp nhất là 80%.
So sánh kích thước đảo ngược ở tỷ lệ cao. Bộ giảm tốc hành tinh có tỷ lệ nhỏ gọn từ 3:1 đến 20:1 vì một giai đoạn cung cấp tỷ lệ này. Với tỷ lệ 100:1, một đơn vị hành tinh cần các giai đoạn xếp chồng lên nhau và phát triển theo chiều dọc, trong khi bộ giảm tốc cycloidal mang lại tỷ lệ trong một giai đoạn với đường bao ngắn và rộng. Đó là lý do tại sao trục xoay robot và bàn quay nặng thường sử dụng thiết kế cycloidal hoặc RV mặc dù hiệu suất thấp hơn.
Chi phí theo sau sự phức tạp của sản xuất. Một bộ giảm tốc cycloidal chính xác thường có giá cao hơn 1,5 đến 2 lần so với một bộ giảm tốc hành tinh tương đương, bởi vì biên dạng đĩa, bề mặt cam và vòng chốt yêu cầu mài chuyên dụng và thép chịu lực cao cấp.
Quy tắc quyết định: Hành tinh hay Cycloidal cho Trục của bạn?
Chọn bộ giảm tốc hành tinh để có mô-men xoắn chính xác liên tục, hiệu suất cao, chi phí thấp và kích thước nhỏ gọn với tỷ lệ dưới 60:1; chọn bộ giảm tốc cycloidal khi tải sốc vượt quá 300% mô-men xoắn định mức, khi cần tỷ lệ một cấp trên 60: 1 hoặc khi độ cứng tối đa và độ phản ứng ngược gần như bằng 0 quan trọng hơn hiệu suất.
Trình tự quyết định ngắn. Ghi lại mô-men xoắn liên tục, mô-men xoắn cực đại, tốc độ đầu vào và chu kỳ làm việc. Kiểm tra xem mô-men xoắn cực đại có vượt quá 300% mô-men xoắn định mức nhiều lần trong một giờ hay không. Xác nhận tỷ lệ yêu cầu. Sau đó so sánh tải nhiệt: nếu động cơ chạy trên 50% tải trong hầu hết ca làm việc, hiệu suất hành tinh sẽ thắng.
- Tỷ lệ dưới 60:1 với đầu vào servo ở tốc độ 1500 đến 3000 vòng/phút: chọn bộ giảm tốc hành tinh
- Bàn lập chỉ mục, máy ép và máy nghiền gây sốc: chọn bộ giảm tốc cycloidal
- Tỷ lệ một giai đoạn trên 60:1 trong đường bao trục ngắn: chọn đơn vị cycloidal hoặc RV
- Ngân sách eo hẹp với tự động hóa khối lượng lớn: chọn bộ giảm tốc hành tinh
- Môi trường phòng sạch yên tĩnh: chọn thiết kế hành tinh với bánh răng xoắn ốc
Đối với hầu hết các thiết bị tự động hóa được điều khiển bằng servo, bộ giảm tốc hành tinh mang lại sự cân bằng tốt nhất về độ chính xác, hiệu quả và chi phí vòng đời. Dòng bộ giảm tốc hành tinh AHB của BEITTO được áp dụng trong dây chuyền sản xuất tự động và bộ truyền động robot, cung cấp khả năng định vị lặp lại với độ phản ứng ngược thấp trên phạm vi mô-men xoắn rộng.
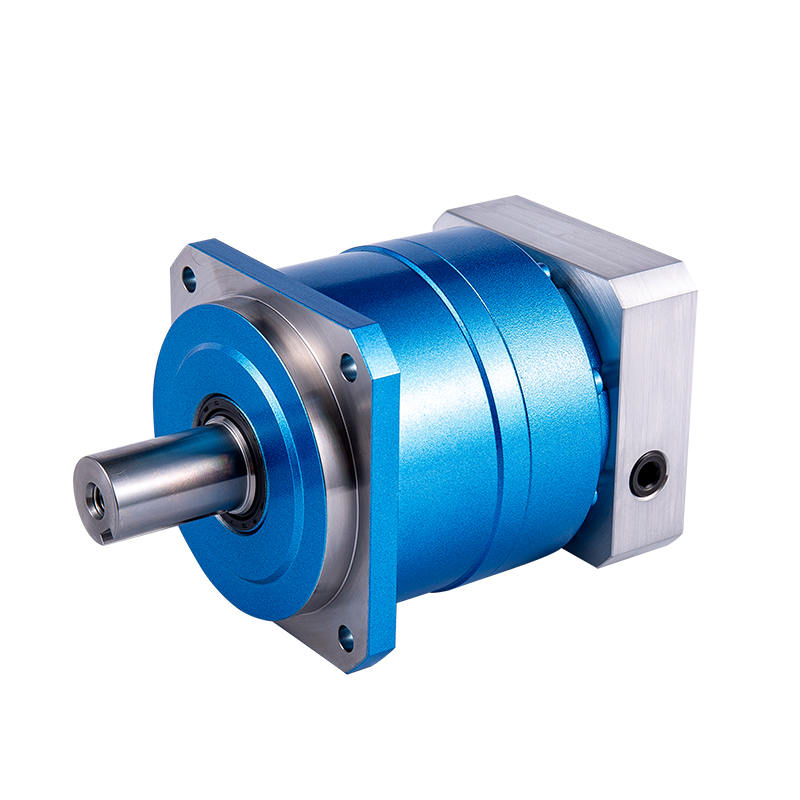 BEITTO AHB Hộp số hành tinh phản ứng dữ dội thấp cho chuyển động chính xác Được thiết kế cho tự động hóa dẫn động bằng servo cần định vị chính xác, bộ giảm tốc này cung cấp phản ứng ngược dưới 3 phút cung, độ cứng cao từ vòng bi lăn tích hợp và lắp mặt bích để tương thích với động cơ phổ thông. Nó phù hợp với các ứng dụng robot và tốc độ cao, trong đó độ lặp lại rất quan trọng. Xem sản phẩm →
Câu hỏi thường gặp
Bộ giảm tốc cycloidal có thể thay thế bộ giảm tốc hành tinh trên cùng một trục servo không?
Chỉ sau khi kiểm tra ba giá trị: tốc độ đầu vào tối đa, tải trọng hướng tâm và hướng trục cho phép và định mức nhiệt. Bộ giảm tốc cycloidal thường có tốc độ đầu vào tối đa thấp hơn và hiệu suất thấp hơn, do đó, cùng một trục có thể cần một động cơ lớn hơn và làm mát bổ sung. Nếu chu kỳ làm việc bị sốc nặng và tốc độ đầu vào duy trì dưới 1500 vòng/phút, cycloidal có thể là một bản nâng cấp tùy ý cho công suất mô-men xoắn. Để định vị tốc độ cao liên tục, hành tinh vẫn phù hợp hơn.
Loại hộp giảm tốc nào có khả năng chịu tải cao hơn, loại hành tinh hay loại cycloidal?
Đối với mô-men xoắn định mức liên tục, bộ giảm tốc hành tinh cung cấp mật độ và hiệu suất mô-men xoắn cao hơn ở tỷ lệ dưới 60:1. Đối với cú sốc nhất thời, bộ giảm tốc xích lô chịu được tới 500% mô-men xoắn định mức so với 200 đến 300% đối với các đơn vị hành tinh tiêu chuẩn. Câu trả lời luôn tách biệt mô-men xoắn liên tục khỏi khả năng sống sót sau va chạm.
Sự khác biệt phản ứng dữ dội giữa các bộ giảm tốc hành tinh và cycloidal là gì?
Các bộ giảm tốc hành tinh chính xác thường đạt phản ứng ngược từ 1 đến 3 arcmin, trong khi các bộ giảm tốc cycloidal thường đạt được 1 arcmin hoặc ít hơn. Khi chịu tải, các đơn vị cycloidal thường cứng hơn, do đó độ chính xác của trục thực có thể tương tự. Theo thời gian, tải trước cycloidal bù đắp cho sự mài mòn, trong khi phản ứng ngược hành tinh có thể tăng lên khi răng bị mòn trừ khi thiết bị được điều chỉnh hoặc thay thế.
Có phải bộ giảm tốc cycloidal luôn đắt hơn bộ giảm tốc hành tinh?
Với mô-men xoắn, độ chính xác và tỷ lệ liên tục bằng nhau, bộ giảm tốc cycloidal thường có giá cao gấp 1,5 đến 2 lần so với các bộ phận hành tinh có cùng kích thước khung. Khoảng cách thu hẹp ở tỷ lệ trên 60: 1 vì khi đó một đơn vị hành tinh cần có các giai đoạn bổ sung. Đối với các tỷ lệ tự động hóa tiêu chuẩn, hành tinh là lựa chọn hiệu quả hơn về mặt chi phí.
-
Liên hệ:BEITTO
-
E-mail:
-
Điện thoại:+86-0573-85820588



Sản phẩm liên quan
Hộp số truyền động răng xoắn ốc Bộ giảm tốc hành tinh Dòng AHL cho động cơ servo
Cat:Bộ giảm tốc hành tinh
Bộ giảm tốc hành tinh đã được sử dụng rộng rãi trong nhiều ngành công nghiệp vì hiệu suất của chú...
Xem chi tiếtBộ giảm tốc truyền động hành tinh góc phải 90 độ Dòng ATR
Cat:Bộ giảm tốc hành tinh
Các tính năng của bộ giảm tốc hành tinh 1. Độ chính xác cao: phản ứng dữ dội tiêu chuẩn l...
Xem chi tiếtBộ truyền động bánh răng hành tinh xoắn ốc có độ chính xác cao Dòng AHG dành cho robot SCARA
Cat:Bộ giảm tốc hành tinh
Các tính năng của bộ giảm tốc hành tinh 1. Yên tĩnh: Sử dụng bánh răng xoắn ốc để đạt đượ...
Xem chi tiếtBộ giảm tốc hành tinh tốc độ cao răng xoắn ốc NHT series dành cho động cơ bước
Cat:Bộ giảm tốc hành tinh
Bộ giảm tốc hành tinh dòng NHT áp dụng thiết kế bánh răng xoắn ốc tiên tiến, không chỉ cải thiện ...
Xem chi tiếtBộ truyền động hộp số hành tinh có cấu trúc tích hợp Dòng NBR dành cho động cơ bước
Cat:Bộ giảm tốc hành tinh
1. Bộ giảm tốc hành tinh dòng NBR sử dụng thiết kế bánh răng côn xoắn ốc, với mô-men xoắn đầu ra ...
Xem chi tiếtHộp số hành tinh mô-men xoắn cao dòng AG với trục đầu ra
Cat:Bộ giảm tốc hành tinh
Được thiết kế cho các ứng dụng có tải trọng hướng tâm cao, chẳng hạn như bộ truyền động bánh xe A...
Xem chi tiếtBộ giảm tốc hành tinh bánh răng côn xoắn ốc dòng NLR cho động cơ bước động cơ servo cần cẩu
Cat:Bộ giảm tốc hành tinh
Bộ giảm tốc hành tinh dòng NLR sử dụng thiết kế bánh răng côn xoắn ốc, cho phép động cơ servo đầu...
Xem chi tiếtDòng TD-P Độ ồn thấp Bộ chuyển đổi góc xiên phản ứng ngược thấp
Cat:Bộ giảm tốc một đầu vào nhiều đầu ra TD
Bộ giảm tốc dòng TD-P đã cho thấy những ưu điểm vượt trội trong lĩnh vực truyền tải công nghiệp v...
Xem chi tiếtBộ chuyển đổi bánh răng côn xoắn ốc dòng TD-CR với đầu ra trục rỗng
Cat:Bộ giảm tốc một đầu vào nhiều đầu ra TD
Bộ giảm tốc dòng TD-CR tập trung vào thiết kế đầu ra trục rỗng, không chỉ tối ưu hóa cách bố trí ...
Xem chi tiếtTốc độ cao Mô-men xoắn cao Linh hoạt phản ứng dữ dội thấp BCSF Hộp số điều hòa truyền động Hộp giảm tốc điều hòa
Cat:Hộp giảm tốc linh hoạt
Bộ giảm tốc linh hoạt dòng BCSF theo đuổi sự nhẹ nhàng và đơn giản tối đa trong thiết kế, không c...
Xem chi tiết