 sẽ nói


Truyền động điều hòa và Hộp số hành tinh: Cái nào thắng cho khớp cánh tay robot SCARA?
Cánh tay robot SCARA nhỏ gọn thực hiện gắp và đặt 24/7 với thời gian chu kỳ 0,4 giây, với tải trọng 2 kg và 3.000 giờ hoạt động liên tục, khiến quyết định giảm tốc tại khớp trở nên quan trọng trong kinh doanh. Tại trục vai, nơi kết hợp khối lượng cánh tay và tải trọng tạo ra mômen cao nhất, truyền động điều hòa vs hộp số hành tinh lựa chọn xác định độ lặp lại, khoảng thời gian bảo trì và tổng chi phí cho mỗi trục.
Những yêu cầu chung của SCARA từ bộ giảm tốc
Khớp SCARA có phạm vi hoạt động hẹp nhưng ngân sách dung sai chặt chẽ. Trước khi so sánh các thiết kế hài hòa và hành tinh, hãy xác định ba yêu cầu không thể thương lượng: độ lặp lại định vị, độ cứng mô men và mômen xoắn nhất thời cực đại.
- Phản ứng dữ dội: 0,1 đến 0,3 arcmin đối với trục khuỷu tay và cổ tay, 0,5 đến 1 arcmin đối với vai.
- Độ cứng: độ cứng xoắn phải chống lại các chế độ rung khuếch đại theo chiều dài cánh tay.
- Tỷ lệ quán tính: quán tính rôto giảm tốc và quán tính cánh tay phản xạ ảnh hưởng đến việc điều chỉnh servo.
- Chu kỳ hoạt động: hầu hết các khớp SCARA thực hiện 1 đến 2 triệu chu kỳ mỗi năm mà không cần bảo trì.
Truyền động hài hòa và Hộp số hành tinh: Nơi hài hòa thắng
Đối với trục khuỷu tay và cổ tay, bộ truyền động điều hòa mang lại phản ứng ngược thấp nhất có thể đạt được trong thiết bị một giai đoạn. Spline bên ngoài linh hoạt, hay còn gọi là flexspline, biến dạng để duy trì tiếp xúc với spline tròn, tạo ra phản ứng ngược gần như bằng 0 nếu không có hệ thống tải trước.
 Bộ giảm tốc linh hoạt dòng BSHF cho các khớp phản ứng thấp Được thiết kế với trục rỗng lớn và thân nhỏ gọn, bộ giảm tốc này mang lại mô-men xoắn và độ cứng cao đồng thời giảm thiểu trọng lượng, khiến nó trở nên lý tưởng cho cánh tay robot nhẹ và các khớp nối chính xác. Xem sản phẩm →
Truyền động hài hòa cũng là cách nhẹ nhất để đạt được mức giảm cao trong một đường bao nhỏ. Một tầng duy nhất cung cấp tỷ lệ 50:1 đến 160:1, loại bỏ tầng đai hoặc bánh răng thứ cấp. Đối với SCARA tải trọng 2 kg, trục khuỷu chịu tải va đập không đáng kể, do đó giới hạn mỏi của thanh uốn cong không phải là hệ số giới hạn ở chế độ làm việc danh nghĩa.
Phản ứng dữ dội
0,1 arcmin hoặc ít hơn
Tỷ lệ một giai đoạn
50:1 đến 160:1
Khối lượng trên 50 Nm
0,9 kg
Nơi bộ truyền động điều hòa gặp khó khăn là trục vai trong SCARA nặng 10 kg hoặc lớn hơn. Cụm ổ trục và đường uốn cong một mảnh có khả năng chịu va đập thấp hơn so với bộ bánh răng hành tinh cứng. Tải đột biến do phát hiện va chạm hoặc dụng cụ cuối cánh tay tốc độ cao có thể vượt quá khả năng mô-men xoắn của đường uốn cong và gây ra hiện tượng đông cứng vĩnh viễn.
Nơi hộp số hành tinh đánh bại bộ truyền động điều hòa
Hộp số hành tinh giành được trục vai của rô-bốt SCARA lớn hơn vì chúng xử lý mô-men xoắn cao và tải va đập bằng cách bố trí bánh răng chia tải. Một số bánh răng hành tinh chia sẻ tải, do đó mô-men xoắn cực đại được phân bổ trên nhiều điểm tiếp xúc với răng.
 Bộ giảm tốc hộp số hành tinh AHB với phản ứng dữ dội thấp và mô-men xoắn cao Với các bánh răng xoắn ốc được cứng và mài, bộ giảm tốc này mang lại khả năng vận hành êm ái, êm ái và độ cứng cao, khiến nó rất phù hợp với các trục vai xử lý tải nặng và đảo chiều thường xuyên. Xem sản phẩm →
Các bộ giảm tốc hành tinh chính xác thuộc loại AHB thường cung cấp phản ứng ngược từ 1 đến 3 phút cung trong các phiên bản có độ chính xác tiêu chuẩn và 0,5 đến 1 phút cung với ổ trục đầu ra được tải trước. Thông qua quá trình làm cứng và mài, các mặt răng của bánh răng chống lại hiện tượng rỗ trên bề mặt ngay cả khi đảo chiều khởi động-dừng thường xuyên. Bộ giảm tốc hành tinh chính xác cho khớp robot thường xuyên gặp những tình trạng như vậy.
Ưu điểm
- Khả năng chịu tải sốc cao
- Tản nhiệt đơn giản
- Khoảng thời gian bảo trì dài
Giới hạn
- Tỷ lệ một giai đoạn giới hạn ở mức 3:1 đến 10:1
- Nhiều giai đoạn tăng thêm chiều dài và trọng lượng
- Phản ứng dữ dội higher than harmonic
Giải pháp tải trước hoặc vòng đệm ổ trục có độ lệch tối thiểu trong các thiết bị hành tinh hiện đại có thể mang lại độ đảo dưới 0,1 mm. Tuy nhiên, độ hở bên trong của sườn có nghĩa là phản ứng ngược đo được ở đầu ra hầu như không bao giờ dưới 0,5 arcmin nếu không có giai đoạn phanh hoặc dẫn động kép phức tạp.
So sánh trực tiếp: Hiệu suất truyền động hài hòa và hộp số hành tinh
Bảng dưới đây tóm tắt các số liệu phù hợp nhất cho việc lựa chọn chung SCARA.
| Số liệu | Ổ đĩa hài hòa | Hộp số hành tinh | Sự liên quan của SCARA |
| Phản ứng dữ dội | 0,1 arcmin hoặc ít hơn | 1 đến 3 phút cung | Quan trọng đối với độ chính xác của việc chọn |
| Tỷ lệ một giai đoạn | 50:1 đến 160:1 | 3:1 đến 10:1 | Xác định kích thước động cơ |
| Độ cứng xoắn | Cao trên mỗi khối lượng | Giá trị tuyệt đối cao hơn | Chống rung cánh tay |
| Tải sốc | Bị giới hạn bởi flexspline | Tuyệt vời | Bảo vệ chống va chạm |
| Mô-men xoắn liên tục ở tốc độ 50% | Trung bình | Cao | Vấn đề trên vai |
| Tuổi thọ sử dụng | 10.000 đến 20.000 giờ | 20.000 đến 40.000 giờ | Xác định kế hoạch bảo trì |
Một điểm khác biệt quan trọng về cấu trúc: bộ truyền động điều hòa dựa vào độ lệch của đường uốn cong để tạo ra tiếp xúc với bánh răng và tải được truyền đồng thời bởi đường trục tròn và đường uốn cong. Hộp số hành tinh sử dụng ba hoặc bốn hành tinh giống hệt nhau để phân phối tải, do đó, tình trạng quá tải nhất thời sẽ dễ tha thứ hơn.
Hiệu quả, khởi động và tương tác servo khi làm việc liên tục
Bộ truyền động điều hòa mang lại hiệu suất từ 60 đến 75% ở tỷ lệ 50:1, trong khi hộp số hành tinh thường đạt 90 đến 95% ở cùng tỷ lệ đầu ra. Sự khác biệt thể hiện ở sự sinh nhiệt trong hoạt động SCARA hoạt động liên tục. Động cơ servo phải cung cấp thêm dòng điện để vượt qua mô-men xoắn không tải cao hơn của bộ giảm tốc điều hòa ở trạng thái nghỉ, điều này ảnh hưởng đến độ lợi của bộ điều khiển và có thể gây ra hiện tượng trôi nhiệt trong một cánh tay nhỏ gọn.
CÔNG TY TNHH CÔNG NGHỆ TRUYỀN TUYỆT VỜI ZHEJIANG BEITTO, được xây dựng dưới thương hiệu BEITTO, đã chứng kiến chế độ hỏng hóc này nhiều lần trên hiện trường: khuỷu tay dẫn động hài hòa mất độ chính xác về vị trí sau một ngày làm việc hai ca vì nhiệt độ cuộn dây servo tăng 15 độ C so với danh nghĩa. Bộ giảm tốc hành tinh, với tổn thất phần tử lăn đơn giản hơn, vẫn mát hơn trong cùng một chu kỳ làm việc.
Khung quyết định dành cho người chế tạo robot SCARA
Chọn loại bộ giảm tốc bằng cách thực hiện quy trình đánh giá năm bước.
- Xác định ngân sách lặp lại chung từ bảng thông số kỹ thuật sản phẩm SCARA.
- Tính toán mô-men xoắn cực đại và liên tục từ việc lựa chọn động cơ và mô hình động lực cánh tay.
- Đo yêu cầu về độ cứng biên so với chiều dài cánh tay.
- Khớp tỷ lệ giảm với cửa sổ mô-men xoắn và RPM định mức của mô tơ servo.
- So sánh mức tải trọng sốc cho chiến lược tránh va chạm và dụng cụ cuối cánh tay cụ thể.
Một quy tắc chung từ hiện trường: nếu mô-men xoắn trục vai vượt quá 40 Nm và rô-bốt không chạy ứng dụng phòng sạch nghiêm ngặt thì tùy chọn hành tinh là lựa chọn thiết kế an toàn hơn. Đối với loại SCARA có trọng tải 5 kg, bộ truyền động điều hòa ở khuỷu tay và cổ tay mang lại cánh tay nhẹ hơn, đơn giản hơn với ít giai đoạn chuyển số hơn.
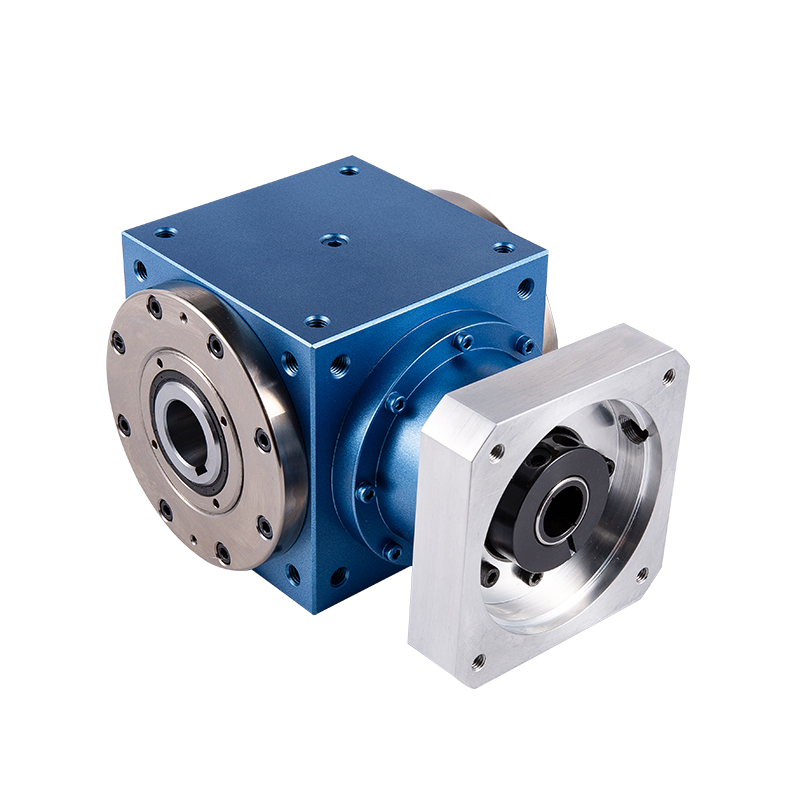 Bộ chuyển đổi bánh răng côn xoắn ốc dòng TD-CR với đầu ra trục rỗng Bộ giảm tốc này có thiết kế trục rỗng để định tuyến linh hoạt và cung cấp khả năng truyền lực trơn tru, hiệu quả với độ phản ứng ngược thấp và mô-men xoắn cao, hỗ trợ cấu hình nhiều trục trong các hệ thống nhỏ gọn. Xem sản phẩm →
Nhiều nhà tích hợp ở Trung Quốc và Châu Âu xây dựng kiến trúc SCARA lai: một bộ giảm tốc hành tinh trên vai, hai bộ truyền động điều hòa ở khuỷu tay và cổ tay. Cách tiếp cận này giúp giảm trọng lượng cánh tay trong khi vẫn duy trì khoảng không mô-men xoắn ở vai. Bộ giảm tốc một đầu vào nhiều đầu ra dòng TDCR cũng có thể phục vụ các mô-đun đa trục, giảm số lượng thành phần trong một cánh tay robot nhỏ gọn.
Câu hỏi thường gặp: Truyền động điều hòa và Hộp số hành tinh cho SCARA
Nguyên nhân hư hỏng phổ biến nhất ở các khớp nối robot SCARA là gì?
Ở cả bộ điều hòa và bộ hành tinh, lỗi bắt nguồn từ rung động và quá nhiệt do mô men dao động của mô tơ servo gây ra. Bản thân bộ giảm tốc hiếm khi là nguồn gốc; đường cong mô-men xoắn đầu vào và quán tính của dụng cụ cuối cánh tay kích hoạt nó. Trong các bộ truyền động điều hòa, các sự kiện tải trọng va đập lặp đi lặp lại tạo ra các vết nứt nhỏ trên đường uốn cong và cuối cùng lan truyền thành vết nứt. Trong các thiết bị hành tinh, độ mòn ổ trục do tải trọng dọc trục cao là trạng thái hết tuổi thọ phổ biến hơn.
Bộ truyền động điều hòa có thể xử lý SCARA tải trọng 2 kg với chiều dài cánh tay 0,4 m không?
Có, bộ truyền động điều hòa trên trục khuỷu tay và cổ tay thường được sử dụng ở loại tải trọng này. Phản ứng ngược thấp từ 0,1 arcmin trở xuống phục vụ các hoạt động chọn và đặt có độ chính xác cao và khối lượng nhỏ giúp kiểm soát được động lực của cánh tay. Trục vai, nếu cũng được dẫn động bởi bộ phận điều hòa, phải ở dưới giới hạn mô men xoắn định mức khi va chạm.
Tôi có nên thay thế hộp số hành tinh bằng bộ truyền động điều hòa trên SCARA hiện có không?
Chỉ khi mô-men xoắn khớp thấp hơn công suất định mức của bộ truyền động điều hòa và robot cho phép độ lệch đường đi nhỏ hơn 0,3 arcmin. Trên tải trọng 10 kg, khả năng chịu sốc cao hơn của hành tinh là yếu tố quyết định. Việc trang bị thêm cũng sẽ yêu cầu điều chỉnh lại mức tăng servo vì độ cứng xoắn và quán tính phản ánh thay đổi.
Kiến trúc SCARA lai hoạt động như thế nào trong thực tế?
Nó sử dụng bộ giảm tốc hành tinh trên trục vai nặng và bộ truyền động điều hòa trên cổ tay, mang lại độ cứng cao và khả năng chịu va đập ở phía trước mà không làm mất đi độ chính xác khi phản ứng ngược thấp tại thời điểm làm việc. Nhiều máy lắp ráp tự động áp dụng cách phân chia này khi tải trọng từ 3 đến 10 kg.
-
Liên hệ:BEITTO
-
E-mail:
-
Điện thoại:+86-0573-85820588



Sản phẩm liên quan
Phản ứng dữ dội thấp Bộ giảm tốc hộp số hành tinh AHB mô-men xoắn chính xác cao
Cat:Bộ giảm tốc hành tinh
Các tính năng của bộ giảm tốc hành tinh 1. Yên tĩnh: Sử dụng bánh răng xoắn ốc để ...
Xem chi tiếtHộp số truyền động răng xoắn ốc Bộ giảm tốc hành tinh Dòng AHL cho động cơ servo
Cat:Bộ giảm tốc hành tinh
Bộ giảm tốc hành tinh đã được sử dụng rộng rãi trong nhiều ngành công nghiệp vì hiệu suất của chú...
Xem chi tiếtĐộ ồn thấp Đa thông số kỹ thuật Bộ giảm tốc hành tinh có cấu trúc tích hợp Dòng AHS
Cat:Bộ giảm tốc hành tinh
Bộ giảm tốc hành tinh chiếm một vị trí quan trọng trong lĩnh vực tự động hóa công nghiệp. Thiết k...
Xem chi tiếtBộ giảm tốc hành tinh động cơ servo bền bỉ ít tiếng ồn Dòng AHT
Cat:Bộ giảm tốc hành tinh
Với đặc tính có độ chính xác cao, bộ giảm tốc hành tinh kiểm soát thành công phản ứng dữ dội tron...
Xem chi tiếtBộ giảm tốc truyền động hành tinh góc phải 90 độ Dòng ATR
Cat:Bộ giảm tốc hành tinh
Các tính năng của bộ giảm tốc hành tinh 1. Độ chính xác cao: phản ứng dữ dội tiêu chuẩn l...
Xem chi tiếtHộp số hành tinh mô-men xoắn cao dòng AG với trục đầu ra
Cat:Bộ giảm tốc hành tinh
Được thiết kế cho các ứng dụng có tải trọng hướng tâm cao, chẳng hạn như bộ truyền động bánh xe A...
Xem chi tiếtBộ giảm tốc hành tinh bánh răng côn xoắn ốc dòng NLR cho động cơ bước động cơ servo cần cẩu
Cat:Bộ giảm tốc hành tinh
Bộ giảm tốc hành tinh dòng NLR sử dụng thiết kế bánh răng côn xoắn ốc, cho phép động cơ servo đầu...
Xem chi tiếtBộ giảm tốc hành tinh dòng NTR của bánh răng xoắn ốc có độ ồn thấp với đầu ra mặt bích
Cat:Bộ giảm tốc hành tinh
Bộ giảm tốc hành tinh dòng NTR sử dụng thiết kế bánh răng côn xoắn ốc, cho phép động cơ servo đầu...
Xem chi tiếtBộ chuyển đổi bánh răng côn xoắn ốc dòng TD-CR với đầu ra trục rỗng
Cat:Bộ giảm tốc một đầu vào nhiều đầu ra TD
Bộ giảm tốc dòng TD-CR tập trung vào thiết kế đầu ra trục rỗng, không chỉ tối ưu hóa cách bố trí ...
Xem chi tiếtHộp số truyền động ngược thấp Độ ồn thấp Bộ chuyển mạch giảm tốc hành tinh dòng TD-2P
Cat:Bộ giảm tốc một đầu vào nhiều đầu ra TD
Để đáp ứng nhu cầu của các điều kiện làm việc khác nhau, bộ giảm tốc dòng TD-2P cung cấp nhiều tù...
Xem chi tiết